Sejam bem vindos!

Este site é feito para auxiliar nas disciplinas ministradas por mim.
Meu Youtube

domingo, 3 de outubro de 2010

2a AP1: Cálculos rápidos de MIT (RESULTADO)

Olá Alunos, boa noite!

O resultado dessa avaliação segue abaixo:

Henrique Augusto Pires de Melo - 8,0
Francisco Lúcio de Carvalho - 8,25
Erick de Lima Goulart - 9,4
Natalia Carneiro - 5,0
Iana Capistrano Pinto - 9,41
Pietro Antonio - 9,0
Edilson Malcher Muniz - 9,7
Mielle Ricardo - 9,7

Os resultados foram bem animadores, parabéns a todos.

Temos então a seguinte disposição de notas até agora, abaixo.


MATRICULA NOME DO(A) ALUNO(A) P 1 P 2 P 3 P 4 P 5 P 6 P.FINAL Média Final SITUAÇÃO FINAL
711265 ALEXANDRE FERREIRA CARNEIRO 8,0 0,0 0,0 0,0 0,0 0,0 0,0

1013331 DRAULIO BRASIL SOARES NETO 0,0 0,0 0,0 0,0 0,0 0,0 0,0

711272 EDILSON MALCHER MUNIZ 10,0 9,7 0,0 0,0 0,0 0,0 0,0

611527 ERICK DE LIMA GOULART 10,0 9,4 0,0 0,0 0,0 0,0 0,0

511694 FRANCISCO LÚCIO DE CARVALHO 10,0 8,3 0,0 0,0 0,0 0,0 0,0

310954 HENRIQUE AUGUSTO PIRES DE MELO 10,0 8,0 0,0 0,0 0,0 0,0 0,0

711279 IANA CAPISTRANO PINTO 10,0 9,4 0,0 0,0 0,0 0,0 0,0

711291 MIELLE RICARDO BARBOSA 10,0 9,7 0,0 0,0 0,0 0,0 0,0

511704 NATALIA CARVALHO CARNEIRO 0,0 5,0 0,0 0,0 0,0 0,0 0,0

920928 PIETRO ANTONIO DA ROCHA MORAIS 10,0 9,0 0,0 0,0 0,0 0,0 0,0


Dúvidas e inconsistências, favor entrar em contato o quanto antes.
Att.
Emannuel J. Fernandes

quinta-feira, 23 de setembro de 2010

12a Aula de Máquinas Elétricas CA

Nesta aula iniciamos o estudo dos circuitos equivalentes dos MIT.

1) Começaremos com um MIT de rotor bobinado, relação de transformação unitária e em condiçãode rotor bloqueado.

- Temos 3 enrolamentos no primário e três no secundário.
- Consideraremos o equivalente monofásico, considerando rotor e estator ligados em Y.
- Quando o rotor é bloqueado o motor atua como trafo isolador e seu circuito equivalente é dado por:

Onde:
Eg - tensão de fase da fonte
r1 - resistência do enrolamento do estator responsável pelas perdas joule do estator
x1 - reatância de dispersão do enrolamento do estator
x2 - reatância de dispersão do enrolamento do rotor
r2 - resistẽncia do enrolamento do rotor responsável pelas perdas joule do rotor

Xm - reatância de magnetização responsável pela criação do fluxo no núcleo do estator e rotor
Rm - resistência do núcleo que representa as perdas por calor no núcleo do estator e rotor, que são: histerese e foucault (aqui também são inclusas as perdas por velocidade nos rolamentos e aerodinâmica)

Sabemos que o ramo magnetizante pode ser desprezado nos trafos de distribuição e transmissão por seu valor de corrente ser desprezível com relação a corrente nominal. Porém, nos motores essa simplificação não pode ser feita pois a corrente do ramo magnetizante chega a ser 40% da corrente de plena carga, isso se deve ao fato de o fluxo criado ter que atravessar um gap de ar entre estator e rotor, portanto um caminho de baixa permeabilidade ou alta relutância, precisando de energia considerável para o estabelecimento desse fluxo.

Uma simplificação que pode ser feita no circuito equivalente de motores acima de 2hp é o deslocamento do ramo magnetizante como sendo submetido à tensão de fase do motor, conforme abaixo.

2) Representação desse motor em rotação

- O rotor gira a um escorregamento s, logo sua velocidade é Nr = Ns(1 - s). Isso modificará E2 e I2 no rotor e consequentemente modificará as grandeza no estator, E1 e I1.
- Sabemos que a tensão E2 = sE1 e que a frequência f2 = sf1, como a reatância é uma grandeza que depende da frequência, logo a reatância do rotor será alterada pelo escorregamento de forma proporcional, pois Xl = 2.pi.f.L depende diretamente proporcional a frequencia.

jx2 --> jsx2

- Poderemos agrupar as resistências pois são insensíveis a frequência. O circuito segue abaixo.


E podemos então chamar R2 = r2 + Rx.

Continuaremos esse desenvolvimento na próxima aula.

Até lá.

quinta-feira, 9 de setembro de 2010

11a Aula de Máquinas Elétricas CA

Olá turma, bom dia!

Nesta aula falamos um pouco sobre o gerador de indução duplamente alimentado, o DFIG.
É um gerador que opera com dupla alimentação: a alimentação da rede ao estator e a alimentação do rotor proveniente de um conversor de frequência abaixador. Ou seja, estator e rotor são alimentados com frequências diferentes. Observe a figura acima que traz um exemplo de circuito com gerador DFIG.
Portanto a velocidade síncrona do campo magnético girante do estator depende da frequencia da rede,  a velocidade do campo magnético girante do rotor depende da frequência do conversor de frequencia e pode ser controlada por este. A velocidade do rotor depende da velocidade do vento.
O controle da máquina é feito de tal maneira que para uma dada velocidade do vento que gira o rotor a uma dada velocidade, a frequencia da alimentação do rotor deve ser tal que a velocidade do campo girante do rotor mais a velocidade do rotor no mínimo se iguale à velocidade síncrona do campo do estator para ocorrer o intertravamento de pólos do campo do rotor e estator. Com uma sutil elevação da frequência do rotor temos a tendência que o campo magnético do rotor arraste o campo do estator convertendo a potência fornecida ao eixo em energia elétrica.

Complementamos a aula com a resolução de um exercício.

10a Aula de Máquinas Elétricas CA

Olá turma, bom dia!


Nessa aula falamos sobre a curva completa de velocidade e escorregamento pelo torque de motores trifásicos de indução, como essa curva é afetada pela variação da resistência do rotor de um MIT de rotor bobinado, e como é afetada pelos tipos diferentes de gaiola de esquilo.


A curva de velocidade e escorregamento pelo torque é a seguinte:


Essa curva é construída fazendo-se uso do circuito equivalente do motor, assunto que veremos em breve, e mostra três regiões de operação: (i) Freio eletromagnético, (ii) Motor e (iii) Gerador.


(i) Conforme discutimos em sala de aula, a operação como freio ocorre quando o escorregamento é maior que 1 e só acontece quando fazemos o campo magnético girante girar em sentido contrário ao giro do rotor. Nesse instante temos pólos iguais cruzando-se e não temos mais o campo magnético do rotor sendo arrastado pelo campo do estator, portanto o motor perde velocidade até parar e se não for desligado tenderá a girar em sentido contrário.


Ainda nesse modo de operação, com escorregamento maior que 1, temos uma aplicação chamada de gerador de frequência (ou conversor de frequência). Faz-se uso de um MIT de rotor bobinado onde através de uma máquina auxiliar fazemos o rotor girar em sentido contrário ao campo e as tensões e correntes induzidas no  rotor são coletadas através dos anéis deslizantes aproveitam a energia que seria dissipada por efeito joule na frenagem para alimentar uma carga  de tensão e frequência específicas, dada por uma fração da  frequência original proporcional ao escorregamento (frotor = s . frede). Vide figura abaixo.

(ii) Na operação como motor temos que o rotor em vazio gira próximo a velocidade síncrona, caso isso fosse passível de ocorrer sem auxílio externo o escorregamento do motor seria zero e não teríamos tensões nem correntes induzidas no rotor, e nenhum torque seria desenvolvido pelo motor. Ao adicionarmos carga ao motor, percebemos que sua velocidade diminui e seu escorregamento e torque na ponta do eixo aumentam. Um ponto de particular interesse na curva é o de torque, velocidade e escorregamento nominais. Esse ponto é o que o motor apresenta melhor desempenho, menos perdas e  excelente rendimento. Aumentando ainda mais a carga, temos um ponto onde a carga é crítica, temos o torque crítico máximo que o motor é capaz de fornecer por alguns instantes que ocorre a uma dada velocidade e escorregamento. Uma carga além dessa faz o escorregamento aumentar e o campo magnético do rotor perderá sincronismo com o campo girante do estator fazendo o motor perder torque e velocidade até que seu rotor fique bloqueado. Nesse ponto o escorregamento é máximo para o motor (unitário) e o torque de rotor bloqueado é de mesma magnitude que o torque de partida. A máquina não deve ser mantida com rotor bloqueado por muito tempo sob o risco de ser danificada permanentemente, sendo a região entre torque crítico e rotor bloqueado uma região de não-operação do motor.

(iii) Na região de operação como gerador, na mesma figura inicial, temos escorregamento negativo significando que o rotor da máquina gira na mesma direção do campo magnético girante do estator, mas a uma velocidade superior. Isso faz com que o fluxo de potência ativa que percorre a máquina se inverta e potência líquida do eixo seja convertida em potência elétrica ativa e fornecida nos terminais do estator para a rede que anteriormente alimentava o motor. Nessa condição o motor ainda precisa de fluxo de energia reativa vinda da rede apesar de exportar energia ativa. Para tornar o motor autônomo da rede um banco de capacitores se faz necessário para compensar o efeito indutivo do motor, vide as duas figuras abaixo.

gerador dependente da rede
gerador em modo autônomo

A configuração de gerador, com escorregamento negativo, pode ser utilizada para uma outra aplicação especial: o freio regenerativo. Considere um motor de indução de rotor bobinado. Através do controle de frequẽncia podemos reduzir a velocidade síncrona abaixo ddo valor da do rotor, fazendo com que a máquina entre na operação como gerador ao mesmo tempo em que uma força contrária ao movimento é induzida no rotor frenando o mesmo. Se a frequência for reduzida continuamente temos a operação do freio regenerativo. A energia gerada nesse modo de operação pode ser armazenada em capacitores e ser disponibilizada ao motor quando necessário (turbo nas máquinas de F1).

Falamos também em como a curva de torque pela velocidade e escorregamento do rotor varia com o aumento da resistência do mesmo. Vimos que ao aumentarmos a resistência o torque crítico é mantido no mesmo nível, apenas ocorre a uma velocidade inferior. Ou seja a curva é inclinada para o eixo do torque e como consequência temos um aumento do torque de partida para o motor no aumento da resistẽncia do rotor. Portanto, podemos ter um controle de velocidade para uma dada condiçao de carga e podemos melhorar o torque de partida do motor, ambos com um controle da resistência do rotor. Observe as figuras abaixo.

De (R2) para (R2''') temos aumento da resistência do rotor
Variação da curva para 3tipos de rotor em gaiola


Obs: No rotor em gaiola de esquilo temos várias configurações de gaiola que aumentam a resistência do rotor na partida e não interferem o comportamento do motor em regime. Um exemplo é o rotor em dupla gaiola e o rotor com  gaiola de latão.

Finalizamos dizendo que o comportamento da corrente do motor cresce com o aumento da carga e continua a cresce mesmo apósa região de torque cŕitico tendo seu valor máximo na condição de rotor bloqueado. Nessa condição toda a potência de entrada trazida por essa elevada corrente é dissipada em forma de calor em pequena parte no estator e em maior parte no rotor, levando a danificação do motor. Observe a figura abaixo para corrente no rotor.
corrente do rotor variando com a velocidade (indiretamente com a carga)

corrente do motor variando com a resistência do rotor

sexta-feira, 3 de setembro de 2010

9a Aula de Máquinas Elétricas CA


Olá Alunos, boa tarde!

Vimos na 9a aula de máquinas CA como ocorre o fluxo de potência num MIT convencional.

Vimos que o fluxo de potência ativa se dá da seguinte maneira:

(i) Ocorre a entrada de potência na máquina através da tensão e corrente de alimentação.

(ii) A corrente ao percorrer os enrolamentos do estator dissipam potência por efeito joule, as perdas joule do estator.

(iii) Um fluxo magnético é gerado pela passagem da corrente nos enrolamentos da máquina. Para a geração desse fluxo ocorrer temos a perda de potência devido ao ciclo de histerese do material ferromagnético do núcleo. Além disso são induzidas correntes parasitas no interior do núcleo (correntes de foucault).

(iv) Potência é então entregue ao rotor pelo acoplamento magnético no gap de ar.

(v) Tensões e correntes são induzidas no rotor, ocorre uma perda na magnetização do núcleo e por correntes parasitas, mas seu valor é desprezível considerando as perdas joule nos anéis ou enrolamentos de curto-circuito.

(vi) Potência mecânica é transferida ao rotor para giro mecânico do eixo.

(vii) Perdas ocorrem devido a velocidade do movimento de giro do rotor. Temos perdas aerodinâmicas devido ao atrito com o ar e temos perdas por atrito nos rolamentos do eixo.

(viii) A potência que sobra é a potência líquida que pode ser entregue pelo motor na ponta do eixo, potência capaz de gerar torque mecânico.

Falamos em seguida sobre rendimento dos motores, que é a razão entre a potência líquida em relação a potência de entrada. Reflete portanto a porcentagem de potência que chega na ponta do eixo de toda a potência ativa entregue pela rede ao motor (n=Pl/Pe).

Explicamos o porque de as perdas joule no rotor serem proporcionais ao escorregamento da máquina, pois o escorregamento é respónsável pelo campo magnético girante indutor (Pjr=sPr).

A potência mecânica é justamente o complementar das perdas joule, pois após ser fornecida potência ao rotor, e ocorrerem as perdas joule, o que sobra é potência mecânica disponível (Pm=(1-s).Pr).

Terminamos conversando sobre torque na ponta do eixo do motor. Que depende da potência líquida na ponta do eixo e da velocidade do rotor, ou de forma aproximada da potência entregue ao rotor e da velocidade síncrona, conforme fórmulas a seguir:

t = 60.Pl/2.pi.Nr   ou  t = 60.Pr/2.pi.Ns

Um exemplo resolvido pelo professor complementou as atividades dessa aula.

Att.
Emannuel J. Fernandes

quarta-feira, 1 de setembro de 2010

8a Aula de Máquinas Elétricas CA


Olá Alunos, boa tarde!

Nessa aula trabalhamos um pouco com os termos velocidade síncrona e escorregamento, explicamos a forma (frequência e magnitude) da tensão induzida no rotor e como se pode estimar as correntes (em vazio e em rotor bloqueado) do rotor.

Vimos que a velocidade síncrona é a velocidade do campo magnético girante do estator num MIT, que é diretamente proporcional a frequência da rede e inversamente proporcional a quantidade de pares de pólos dos enrolamentos do estator.

Vimos que para uma dada frequência, como a quantidade de pares de pólos é inteira maior que zero, temos como saber as possíveis velocidades de campos girantes disponíveis (dependente da quantidade de pares de pólos) por substituição direta. Além disso, podemos deduzir quantos pares de pólos tem um MIT medindo com um tacômetro a velocidade da ponta do eixo, inferindo sua velocidade síncrona e aplicando na respectiva fórmula Ns = 60f/p.p., pois sabemos a frequência da rede.

Explicamos que o escorregamento é uma medida percentual de quanto a velocidade relativa entre rotor e campo girante representa da velocidade síncrona. Desta forma, um escorregamento de 2% significa que a velocidade relativa é 2% da síncrona.

A fórmula do escorregamento é s = (Ns - Nr) / Ns

Pela fórmula, vemos que temos alguns pontos particulares a destacar:

-  s ~ 0 → Nr~Ns → rotor em vazio
-  s = 1 → Nr = 0 → rotor bloqueado
-  0 < s < 1 → Nr < Ns → funcionamento como motor
-  s < 0 → Nr > Ns → funcionamento como gerador
-  s > 1 → se velocidade relativa = Nr + Ns → funcionamento como freio assíncrono (campo e rotor giram em direções opostas) e temos uma maior indução de tensão e corrente no rotor

Comentamos que como a tensão induzida depende diretamente da velocidade relativa, logo o escorregamento nos indica o quanto a frequência das correntes e tensões tende a frequência da rede, e o quanto a tensão induzida do rotor tende a tensão de rotor bloqueado. Fórmulas abaixo.

fr = sf  e  Vind(rotor) = s Vind(rotor bloqueado)

Estimamos as correntes no estator considerando que em plena carga:

Ipc ~ 600Php/Vlinha
Ivazio é 50% da da de plena carga para pequenos motores (até 15hp) e 30% para grandes motores (de 1500hp até 25000hp)
I rotor-bloqueado é de 5 a 6 vezes Ipc para pequenos motores e de 4 a 6 vezes Ipc para grandes motores.

Na próxima aula falaremos de  Fluxo de potência, torque e potência líquida na ponta do eixo do rotor além de traçarmos a curva de torque x velocidade x escorregamento para um MIT didático.

Até lá!
Emannuel J. Fernandes

sábado, 28 de agosto de 2010

7a Aula de Máquinas Elétricas CA


Bom dia alunos, 

Na última aula explicamos de forma básica os termos, métodos e formas de bobinagem de estatores das máquinas CA. Os enrolamentos de rotores de máquinas de indução de rotor bobinado seguem as mesmas técnicas junto aos rotores de máquinas síncronas, exceto as de pólos salientes onde o bobinamento do rotor é concêntrico, com bobinas ou barras de cobre nú isoladas entre si por lâminas de mica.

Explicamos que os tipos mais comuns de enrolamentos são o meio-imbricado (imbricado com 1 lado de bobina por ranhura), imbricado (2 lados de bobina por ranhura), ondulado e em espiral. O imbricado e ondulado, por sua vez, podem ser enrolados de forma progressiva ou regressiva.

Definimos termos comuns ao enrolamento de motores:

- Passo da bobina: Distância entre um lado de bobina ao outro lado da mesma bobina(Y=n° de ranhuras / n° de pólos);
- Passo do enrolamento: Distância relativa ao mesmo lado de duas bobinas consecutivas, símbolo y; 

- Passo traseiro: Mesma definição do passo do enrolamento, só que leva em conta o número de lados de bobina por ranhura (y1=n° de lados de bobina / n° de pólos);
- Passo dianteiro: Distância entre o lado final da bobina anterior e o lado inicial da bobina posterior, lados que conectam duas bobinas (se progressivo y1-y2=2, se regressivo y2-y1=2); 
- Passo Polar: Distância entre dois eixos de pólos consecutivos

Obs: Quando o passo da bobina é igual ao passo polar, temos enrolamento de passo total ou pleno e a força eletromotriz induzida nesse tipo de enrolamento é maxima; Se os passos da bobina e polar forem desiguais, o enrolamento é dito de passo fracionário. 

Explicamos de forma simplificada um esquema de bobinagem de motor de indução capaz de operar a várias tensões e concluímos com o enrolamento de um motor Dahlander, capaz de operar a várias velocidades, dependendo do esquema de ligação efetuado nos bornes da caixa de ligação do motor.

As figuras do esquema de bobinagem estão na apresentação de slides (disponível na postagem Máquinas CA: Download de slides e arquivos de apoio...)

Terminamos a Unidade 2!
Até a próxima aula!

Att.
Emannuel J. Fernandes

terça-feira, 24 de agosto de 2010

6a Aula de Máquinas Elétricas CA

Olá Alunos,

Na aula passada introduzimos construção, tecnologia e princípios de operação dos motores de indução. Nesta aula concluímos a mesma abordagem para motores e geradores síncronos.

Conforme vimos máquinas síncronas tem como característica principal o fato de que o rotor gira em sincronia (na mesma velocidade) que o campo magnético girante.

Nos geradores síncronos, temos os três componentes básicos das máquinas CA: campo ou indutor, armadura ou induzido e giro mecânico do eixo.

Vimos que os estatores das máquinas são similares, geralmente enrolamentos trifásicos ligados em estrela, pois têm tensão de fase reduzida, poupando isolação e podendo-se aumentar a bitola dos condutores e a potência da máquina para um dado tamanho de estator. Além do mais, as harmônicas de 3a ordem se cancelam na ligação em estrela.

Vimos o esquema dos dois tipos de geradores dc para a excitação do gerador síncrono: (i) o com anéis, escovas e retificador mecânico (comutador) e (ii) o sem anéis e sem escovas, chamado de brushless.

com escovas e anéis


sem escovas e anéis

Vimos que o rotor dos geradores síncronos de turbinas hidrelétricas é de pólos salientes, geralmente de grande dimensões, pois as turbinas giram a baixas velocidades, e seu movimento de giro é igual a velocidade síncrona do campo girante da máquina, como essa velocidade é baixa, devemos ter uma grande quantidade de pólos para gerar energia na frequência da rede de 60Hz, observe que ↓Ns = f / ↑p.

Vimos que o rotor dos geradores síncronos de turbinas termelétricas é de pólos lisos, de pequeno diâmetro, pois as turbinas giram a elevadas velocidades (melhor eficiência), e seu movimento de giro é igual a velocidade síncrona do campo girante da máquina, como essa velocidade é alta, apresentam pequena quantidade de pares de pólos, observe que ↑Ns = f / ↓p.
Para compensar o pequeno diâmetro e conseguir induzir grandes tensões (lei de faraday) no estator, temos que o rotor deve ser bastanet comprido para garantir variação de fluxo suficiente para geração em alta tensão.


Falamos sobre os controles primários dos geradores: (i) controle de velocidade através do controle de válvulas e (ii) controle de tensão através do controle da excitação dc da máquina.


Finalizamos comentando que quanto maior a potência do gerador, maior sua eficiência, mas em contrapartida temos que melhorar substancialmente a refrigeração dos enrolamentos da máquina.

Sobre motores síncronos, explicamos que não compensa fabricá-los para potência pequenas, geralmente são usados para potências acima de 200 hp. Têm grande eficiência e pode operar a fator de potência unitário, não reduzindo o fator de potência da instalação. Pode até ser usado como corretor de fator de potência, utilizando-o em vazio e super-excitado no campo.

Geralmente não parte sozinho e deve ser levado até próximo a velocidade síncrona para que o torque de "pull-in" trave os pólos do campo do rotor ao campo do estator e ambos girem em sincronismo.

Ao adicionar carga ao motor, temos que um ângulo entre os pólos do rotor e estator se forma, que se passar de um limite, a máquina perde o sincronismo devido ao danoso torque de "pull-out".

Finalizamos vendo numa animação como deve-se sincronizar o gerador síncrono com a rede elétrica para que o mesmo possa gerar em paralelo com a rede. Quatro condições devem ser satisfeitas entre gerador-rede: (i) Mesma valor de tensão, (ii) mesma freqüência, (iii) mesma seqüencia de fases e (iv) mesmo ângulo de fase. Observe abaixo.

sexta-feira, 20 de agosto de 2010

Módulo didático de máquinas - Fairchild Semiconductors


A Fairchild Semiconductor, uma das mais antigas e conhecidas empresas do "Vale do Silício", disponibiliza em seu site o software gratuito SPM (Smart Power Module). Para fazer o download, é necessário fazer antes o registro no site (gratuito). É necessário ter instalado o Flash Player. Se você não consegui fazer o programa funcionar no Internet Explorer, tente usar o Mozilla Firefox, Google Chrome ou o Netscape.

O SPM é bastante ilustrativo e dá uma boa idéia de que como funciona o campo girante trifásico. Basta percorrer os slides e selecionar as opções "step by step" ou "auto". Além do campo magnético girante criado em forma gráfica, vídeo da aula passada, esse módulo descreve como o campo se forma de forma vetorial. 


Download:

http://www.4shared.com/file/X1OUztpX/spm.html

Att. 
Emannuel J. Fernandes

quinta-feira, 19 de agosto de 2010

5a Aula de Máquinas Elétricas CA


Olá Alunos,

Nesta aula introduzimos características de ambos as máquinas, síncronas e assíncronas, e através de um vídeo mostramos como ocorre a interação entro o campo magnético girante do estator e o campo magnético criado ou induzido no rotor (vídeo abaixo).


Em seguida nos concentramos em falar sobre características de construção e operação do motor de indução trifásico. Falamos sobre as partes constituintes do motor, seus dois tipos de rotor (gaiola de esquilo e rotor bobinado) e sua operação como gerador de indução que tem sua principal aplicação nos geradores de usinas eólio-elétricas.

No rotor em gaiola de esquilo, mostramos que sua gaiola pode ser feita de alumínio injetado (para baixas potências) ou de barras de cobre nú soldadas a anéis de curto circuito em suas extremidades (altas potências).

No rotor bobinado ressaltamos que as resistências que podem ser acopladas em série com os enrolamentos do rotor servem para suavizar a partida do motor ou podem funcionam como um controle rudimentar de velocidade para um dado valor de carga do motor.

Falamos dos tipos de estatores, os de pólos salientes e bobinas concêntricas e os de pólos lisos e bobinas distribuídas. Ambos tem aplicações, mas o mais comum é o segundo tipo sendo comum nos MIT's das indústrias.

Novamente sobre os estatores mostrmaos como podemos diminuir a velocidade síncrona da máquina. Basta aumentarmos a quantidade de pólos do estator, tal construção  reduz a velocidade síncrona da máquina e tem sua aplicação também na geração eólica, onde o rotor gira a baixas velocidades e para que o mesmo opere como gerador temos que reduzir a velocidade síncrona abaixo desse valor.

Finalizamos falando do escorregamento dos MIT, que o rotor gira sempre a velocidades diferentes da síncrona (acima como gerador ou abaixo como motor), e que os mesmos não podem girar a velocidade síncrona, pois se assim o fizessem não existiria variação de fluxo, nem tensões e correntes induzidas no rotor, nem a formação de seu campo magnético e conseqüentemente não haveria força de giro (torque).

Iremos discursar na próxima aula dos geradores e motores síncronos.
Até lá turma!
Saudações,

Emannuel J. Fernandes


terça-feira, 17 de agosto de 2010

4a Aula de Máquinas Elétricas CA


Prezados alunos,

Nesta aula explicamos com maiores detalhes a atividade que deverá ser desenvolvida como 1a nota - Trabalhando com a máquina linear. Estabelecemos um prazo de duas semanas para desenvolvimento do trabalho e envio ao professor por e-mail (até 30/08/10 para o e-mail: emannuel.fernandesARROBAgmail.com).

Continuamos a aula com a apresentação de dois vídeos, abaixo.


Um deles descreve a construção de um motor de indução trifásico desde a colocação dos enrolamentos nas ranhuras do estator, as aletas isolantes entre bobinas, também entre bobinas e carcaça, detalha a soldagem dos enrolamentos em estrela, mostra o banho do estator em verniz isolante e sua posterior secagem na estufa. Apresenta uma das formas de balancear o rotor para evitar ruído e desgaste prematuro da máquina, mostra o eixo e seu encaixe nos rolamentos seguindo pela colocação do ventilador traseiro e posterior fechamento das tampas do motor.

O outro vídeo foi utilizado para percebermos de forma visual como ocorre a formação do campo magnético girante no estator da máquina. Ao ligar o motor na rede elétrica, as correntes que percorrem os enrolamentos do estator, defasadas no tempo em 120°, produzem campos magnéticos em bobinas que também estão defasadas mecanicamente devido ao seu enrolamento ao redor do estator. Os picos de corrente em sequência no tempo criam picos de campo magnético em sequência no tempo defasados mecanicamente no estator. A medida que as senóides das correntes prosseguem em seus ciclos o campo magnético seguem em movimento de giro, invertendo a polaridade do campo quando as correntes atingem seus semiciclos negativos. O vídeo ilustra esse campo magnético girante.

Continuamos a aula falando do alternador mais simples: apenas uma espira girando na presença de um campo magnético. A tensão induzida nessa espira tem o comportamento senoidal. Mostramos que essa tensão induzida pode ser coletada para alimentar cargas com o uso de anéis deslizantes e escovas de carbono ligadas as duas extremidades da espira.

Falamos brevemente dos dois tipos de geradores em sua forma de construção:

a) Indutor fixo (estator) e induzido móvel (armadura no rotor) --> para geradores de pequena potência devido as dificuldades de isolamento de bobinas (de alta corrente e tensão) em meio a forças mecânicas de giro.

b) Indutor móvel (rotor) e induzido fixo (armadura no estator) --> para geradores de maior potência, pois bobinas fixas são melhores de isolar e garantir o isolamento por mais tempo.

Até a próxima aula.
Obs: Quarta-feira agora, dia 18 de agosto, terá aula!!!

Emannuel J. Fernandes

terça-feira, 10 de agosto de 2010

1a AP1: Trabalhando com a máquina linear

Alunos,

Como perdemos uma aula das previstas devido ao feriado do dia do estudante, resolvi passar a AP1 em forma de trabalho.

O trabalho consiste na resolução da questão abaixo seguida de explicações sobre o comportamento da máquina em seus regimes em vazio, em carga e como gerador.

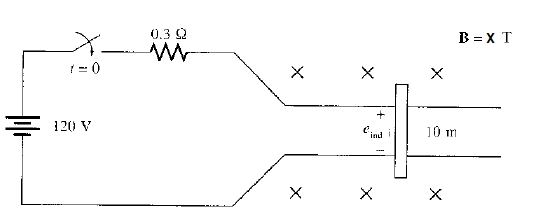
QUESTÃO: A máquina linear da figura abaixo tem uma bateria de 120V, uma resistência interna de 0,3 Ohms, um comprimento de barra de 10 metros e um campo magnético de intensidade X Teslas para dentro do plano. (massa da barra de 1kg)


Os valores de campo serão diferentes para cada aluno, na seguinte distribuição:

Alexandre - 0,10T
Draulio - 0,11T
Erick - 0,12T
Fabiano - 0,13T
Henrique - 0,14T
Iana - 0,15T
Lucio - 0,16T
Mielle - 0,17T
Natalia - 0,18T
Demais alunos: 0,19T e 0,20T

a) Qual a corrente máxima de partida da máquina em vazio? Qual a sua velocidade final em vazio?

b) Se sobre a barra se aplica uma força para esquerda de 30N, partindo do repouso, qual será a nova velocidade final sob ação dessa carga? A máquina funciona como motor ou gerador? Qual a potência da máquina (desenvolvida pela barra)?

c) Se sobre a barra se aplica uma força para direita de 30N, partindo do repouso, qual será a nova velocidade final sob ação dessa carga? A máquina funciona como motor ou gerador? Qual a potência da máquina (desenvolvida pela barra)?

d) Com auxílio dos programas desenvolvidos em MATLAB pelo professor, confira os seus resultados calculados com os gráficos gerados pelo programa (os resultados devem conferir). Que relação você observa entre os valores da velocidade da máquina em vazio, em carga e como gerador? Que relação você observa entre os valores da tensão induzida da máquina em vazio, em carga e como gerador? Explique o comportamento da corrente do motor e do gerador. Onde existe inversão de polaridade? Explique.


OBS1: Os programas foram feitos com as expressões deduzidas em sala de aula através da transformada de Laplace. 


--------------------------------------------------------------------------------------------------------------
Link para os programas matlab, abaixo.


http://www.4shared.com/file/K9-n5boz/maq_linear.html

Temos 3 programas, um para operação em vazio, outro como motor e o terceiro como gerador.

Quaisquer dúvidas postem nos comentários, abaixo.
Bibliografia: Livro de Máquinas do Chapman, capítulo 1.

Abraços,
Emannuel J. Fernandes

segunda-feira, 9 de agosto de 2010

3a Aula de Máquinas Elétricas CA

Nessa aula, discorremos sobre a força de lorentz e suas derivações em termos da Força induzida em um condutor percorrido por corrente no campo magnético e tensão induzida em um condutor que se move num campo magnético. A regra de flemming foi mostrada e é útil na determinação da direção da força induzida e da polaridade da tensão induzida (mnemônico FBI, onde F é a direção do polegar, B é indicado pelo indicador e I representa a corrente). Na ação motora a regra de fleming é dada com a mão esquerda e na ação geradora com a mão direita. Veja figura abaixo.


Aplicamos essas definições para demonstrar o funcionamento da máquina linear em três condições: (i) a vazio, (ii) em carga e (iii) como gerador.


Observe a construção da máquina linear, abaixo.


1) Funcionamento em vazio


A máquina inicia o funcionamento com alta corrente (i = Vbateria/R), logo alta força induzida  (Find = ↑iLB) e portanto aceleração inicial alta (a = ↑Find/m).
A medida que o movimento ocorre, a velocidade aumenta, a tensão induzida aumenta (e = ↑vLB), a corrente diminui (i = Vbateria - ↑e), consequentemente, a força (Find = ↓iLB) e aceleração diminuem (a = ↓Find/m). Portanto a velocidade aumenta a taxas cada vez menores até a  tensão induzida se igualar a tensão da fonte. Dessa maneira a corrente, a força e a aceleração se anulam. A máquina então se mantém a velocidade constante.


As curvas abaixo representam o comportamento da máquina em vazio.


2) Funcionamento em carga (Motor)


Aplicando-se uma força contrária ao movimento da máquina, estando ela inicialmente em vazio, a barra tende a diminuir a velocidade (desacelerar), a tensão induzida tende a cair (e = ↓vLB), a corrente tende a crescer (i = [Vbateria - ↓e]/R) e a força induzida aumenta (Find = ↑iLB) tendendo a se igualar a força contrária. Dessa maneira, a desaceleração vai diminuindo até zerar ( a = [Find - ↑Fcont]/m), pois a força induzida tende a se igualar a força contrária. A máquina alcança uma nova velocidade, menor que a velocidade em vazio.


As curvas abaixo representam o comportamento da máquina em carga.


3) Funcionamento como gerador


Aplicando-se uma força na máquina a favor do movimento, estando a máquina inicialmente em vazio, a barra tende a aumentar a velocidade (acelerar), a tensão induzida tende a superar a da bateria (e = ↑vLB) e a corrente inverte o sentido e tende a crescer (i = [↑e - Vbateria]/R). Tal corrente gera uma força induzida oposta ao movimento que crescerá (Find = ↑-iLB) até se igualar a força aplicada. Dessa maneira, a aceleração vai diminuindo até zerar ( a = [Faplic - ↑Find]/m), pois a força induzida tende a se igualar a força aplicada. A máquina alcança uma nova velocidade, maior que a velocidade em vazio.

As curvas abaixo representam o comportamento da máquina como gerador.


4) Conclusão


Percebemos a tendência de a velocidade da máquina diminuir de velocidade, ser desacelerada, quando operando como motor e necessitar ser acelerada, aumentar a velocidade, para que opere como gerador. Esse princípio é comum a todas as máquinas elétricas rotativas CA.


Por exemplo, no gerador síncrono, quando se varia a carga que ele alimenta, ele não consegue operar na velocidade síncrona nesse momento de transição (sua velocidade aumenta ou diminui temporariamente), mas logo após isso a geração de potência aumenta ou diminui e os controles da máquina restauram a mesma de volta à velocidade síncrona.


Por exemplo, no máquina de indução, quando se varia o carga na ponta do eixo do rotor, ele opera normalmente em velocidades inferiores a velocidade síncrona (motor), como também opera normalmente a velocidades acima da síncrona (gerador). Diferentemente da máquina síncrona, a máquina de indução não alcança o sincronismo. 


Até a próxima aula. Peço que leiam com cuidado esse tópico e os slides referentes a aula de hoje para facilitar os trabalhos da próxima aula.


Abraços,
Emannuel J. Fernandes

quarta-feira, 4 de agosto de 2010

2a Aula de Máquinas Elétricas CA


Nessa aula revisitamos alguns conceitos da mecânica aplicada ao movimento rotacional e contamos a história dos principais fundadores do eletromagnetismo.

Como nas máquinas elétricas temos que as partes girantes da máquina não realizam movimento translacional, logo podemos reduzir o espaço de movimento da máquina apenas ao movimento rotacional. Esse tipo de movimento é semelhante ao linear pois só apresenta dois sentidos:

a) Anti-horário - positivo
b) Horário - negativo

Com essa consideração o movimento rotacional pode ser definido em grandezas análogas ao movimento linear, que são:

a) posição θ (radianos)
b) velocidade angular ω=dθ/dt (radianos/segundo)
c) aceleração angular α=dω/dt (radianos/segundo²)


Dessa maneira, definimos o torque que causa aceleração rotacional de forma semelhante a força no movimento linear, mas divergindo um pouco, pois é o produto da força no sentido tangencial multiplicado pelo raio.

Explicamos que o trabalho num movimento rotacional também é como no linear. No linear o trabalho é o produto da força pelo deslocamento linear, e no rotacional é o produto do torque pelo deslocamento angular.

P = dW / dt = d(θ/dt = dθ/dt =  .  (J/s = N.m.rad/s )

Essa é a formula de potência na ponta do eixo do motor. Se quisermos usar nessa fórmula a velocidade angular em rmp, valor mais comum na prática, temos a fórmula:

Pm = 2  /60


Em seguida contamos um pouco da história do eletromagnetismo. Quem foram os precursores, quais seus experimentos e a quais conclusões chegaram.

A descoberta inicial foi atribuída a Oersted. Seu experimento consistiu em um circuito resistivo próximo a uma bússola, ao ligar o circuito e com a circulação de uma corrente elétrica próximo à bússola, percebeu-se que a mesma defletia sua agulha. Oersted demonstrou então que corrente elétrica produz campo magnético. Veja o vídeo abaixo.


 Logo após, com a tendência natural de as pesquisas se intensificarem nessa área promissora que unia dois campos distintos da física (magnetismo e eletricidade), Ampere quantificou o experimento de Oersted e baseado em sua lei temos a famosa regra da mão direita que define o sentido do campo magnético ao redor de um fio conduzindo corrente. Veja um video relacionado a lei de Ampere abaixo. Através da regra da mão direita par definir o sentido do campo magnético, podemos perceber que correntes de mesmo sentido geram campos que se atraem, pois entre os condutores temos campos que se subtraem, e que correntes de sentido oposto geram campos que se repelem, pois entre os condutores temos campos que se somam.


Em seguida, como as pesquisas chegaram a conclusão que corrente gera campo magnético ao seu redor, seria natural que os cientistas buscassem a recíproca dessa declaração, ou seja, campo magnético seria capaz de produzir eletricidade? (assista o vídeo abaixo sobre os experimentos de Faraday e Lenz)


Conforme foi visto no vídeo, pode-se criar uma tensão induzida baseado na condição de que exista um fio condutor, um campo magnético e um movimento relativo entre eles. Sem movimento relativo não temos tensão induzida. Essa tensão induzida, em circuitos fechados, provoca a circulação de uma corrente induzida. Essa descoberta foi fundamental para o desenvolvimento dos geradores de energia elétrica

Por fim, após diversos experimentos tentando relacionar a eletricidade e o magnetismo, um cientista chamado Lorentz relacionou o eletromagnetismo à mecânica. Postulou que um condutor ou fio atravessado por corrente elétrica na presença de um campo magnético sofre a ação de uma força induzida pelo campo magnético, chamada de força induzida. Essa força induzida é a responsável pelo torque ou conjugado nas máquinas rotativas. Essa descoberta foi fundamental para o desenvolvimento dos motores elétricos.

Observe o experimento sobre a força de Lorentz abaixo.


Com a aula de hoje pudemos rever as bases da mecânica rotacional e as descobertas pioneiras principais que levaram ao desenvolvimento das máquinas elétricas que proporcionaram o grande "boom" de desenvolvimento tecnológico que veio posteriormente com a revolução industrial até os dias atuais. Os geradores, motores e transformadores são atores fundamentais pois puderam proporcionar a geração transmissão e distribuição de energia a grandes distâncias e fomentar o desenvolvimento das nações.

segunda-feira, 2 de agosto de 2010

1a Aula de Máquinas Elétricas CA


Olá pessoal, boa noite.

Hoje tivemos a primeira aula de máquinas CA. 

Vimos uma introdução à conversão eletromecânica de energia onde o eletromagnetismo é o intermediário entre a mecânica e a elétrica no processo de transformação da energia. Dessa maneira o eletromagnetismo tem as variáveis que interrelacionam esses campos de estudo, proporcionando a base de todo o progresso de geração elétrica em grandes escalas e a ampla gama de máquinas para os mais variados tipos de aplicação industrial e doméstica.

Falamos sobre as bases do magnetismo, onde a descoberta do ímã a partir da magnetita e do campo magnético terrestre gerou a primeira aplicação prática naútica, a bússola.

Mostramos as grandezas que compõe o campo magnético, cujas linhas partem do pólo norte e chegam no pólo sul, que foram:
 1) Fluxo magnético φ (conjunto de 10^8 linhas de campo, dado em Wb)
 2) Densidade de fluxo magnético B (quantidade de Webers por metro quadrado) 
 3) Intensidade de campo magnético H aplicada a um material (dada em Amperes-espiras por metro) 

Percebemos que os materiais respondem de formas diferentes à aplicação do campo H. Alguns materiais são mais permeáveis à passagem do fluxo magnético e outros menos (Ferromagnéticos, Paramagnéticos e Diamagnéticos).

Explanamos sobre a curva de BxH para vários materiais magnéticos, onde após um dado valor de intensidade de campo H o material satura e não permite o aprisionamento de mais linhas de fluxo, ou seja, a densidade B torna-se constante. Após continuarmos a aumentar H o material passa a se comportar como o ar livre, dispersando as linhas de fluxo.

Por fim, tratamos da excitação de materiais magnéticos através de uma estrutura denominada enrolamento em anel de Gramme, onde traçamos a curva de histerese do material colocado no núcleo do anel após excitá-lo. Ao remover a excitação, logo em seguida, percebemos uma densidade de fluxo remanente (ou remanescente) e precisamos inverter a intensidade de campo H para desalinhar os domínios magnéticos e voltar o material a sua condição inicial de densidade nula, a intensidade de campo necessária é chamada de campo coercivo ou coercitivo. A densidade de fluxo remanente ou residual é característica fundamental dos ímãs artificiais, quanto maior a densidade de fluxo residual, melhor será o ímã produzido e por mais tempo manterá o campo magnético.

Finalizamos dizendo que as perdas por histerese são proporcionais à área do laço de histerese do material quando submetido a uma excitação senoidal. Quanto menor a área do laço menos perdas de energia por histerese o material apresenta.

Até a próxima aula turma!

Emannuel J. Fernandes 

Máquinas CA: Download de slides e arquivos de apoio...


Neste "post" iremos colocar os links das apresentações de slides e de materiais de apoio.

Abaixo segue a apresentação de slides da unidade 1 - resumo de conversão eletromecânica de energia (a apresentação foi atualizada!).
http://www.4shared.com/document/l6ELd6KB/conversao_eletromecanica.html

Abaixo segue a apresentação de slides da unidade 2 - Tecnologia e construção de máquinas ca.
http://www.4shared.com/document/sUVcfkgC/tecnologia_e_construcao_maquin.html

A seguir a apresentação sobre bobinagem de máquinas CA, complementado a unidade 2.
http://www.4shared.com/document/7OvduLUp/enrolamento_e_bobinagem.html

A seguir a norma NEMA/ANSI sobre motores e geradores de 2004, MG-1.
http://www.4shared.com/document/Wgj5fxDR/ANSI-NEMA_MG_1-2003_Revision_1.html

A seguir a NBR 7094, Máquinas elétricas girantes - Motores de Indução - Especificação.
http://www.4shared.com/document/8ZZLGofI/NBR_07094_-_2003_-_Motores_de_.html


Até o próximo link.
Emannuel J. Fernandes
 
PROF. EMANNUEL FERNANDES, MS. Design by Wpthemedesigner. Converted To Blogger Template By Anshul Tested by Blogger Templates.